本文来自微信公众号: 具身志 ,编辑:越十三,作者:仲庆元
报道提要
机器人“大脑”和机器人“身体”,过去常被想象成一起成熟;现在市场开始允许它们分开商业化。
9月,机器人行业出现了两种相向而行的动作。
9月10日,美国机器人模型公司Skild披露,正与英伟达、富士康合作,把模型部署到双臂机械臂上,用于Blackwell系统的精密装配。
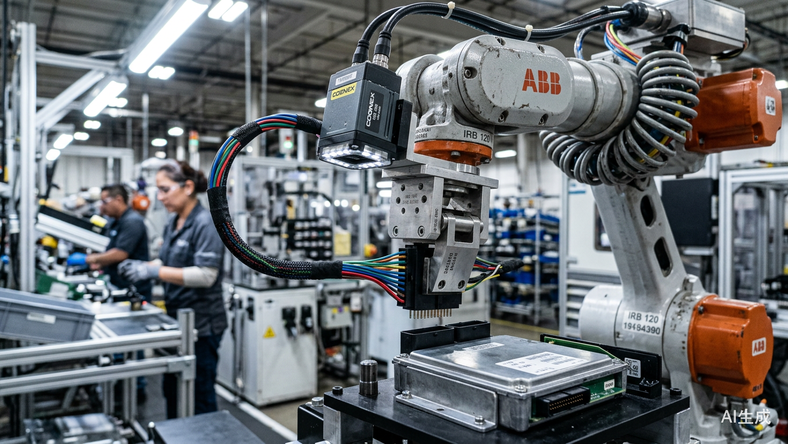
四天后,丹麦协作机器人厂商优傲(Universal Robots)发布新一代平台,重新设计控制箱和机械臂末端连接部件,让相机、传感器和AI应用更容易接进来。
一家做模型的公司,正在借用成熟的机械臂;一家卖机械臂的公司,则在为新的智能能力改造产品。
让机器人更聪明,不一定要等一副全新的身体。
在人形机器人吸引大量关注的时候,能够感知环境、判断并生成动作的Physical AI,正在把成熟机械臂作为商业化入口,尝试进入那些仍依赖人工判断和操作的工序。
甚至一些自己研发人形机器人的公司,也开始沿着这条路前进。
先找一副能工作的身体
研发Phoenix人形机器人的加拿大公司Sanctuary AI,就是其中一家。
今年6月,Sanctuary宣布调整路线,把Physical AI部署到现有和下一代工业机器人平台上,不再等待人形硬件走向大规模商业化。
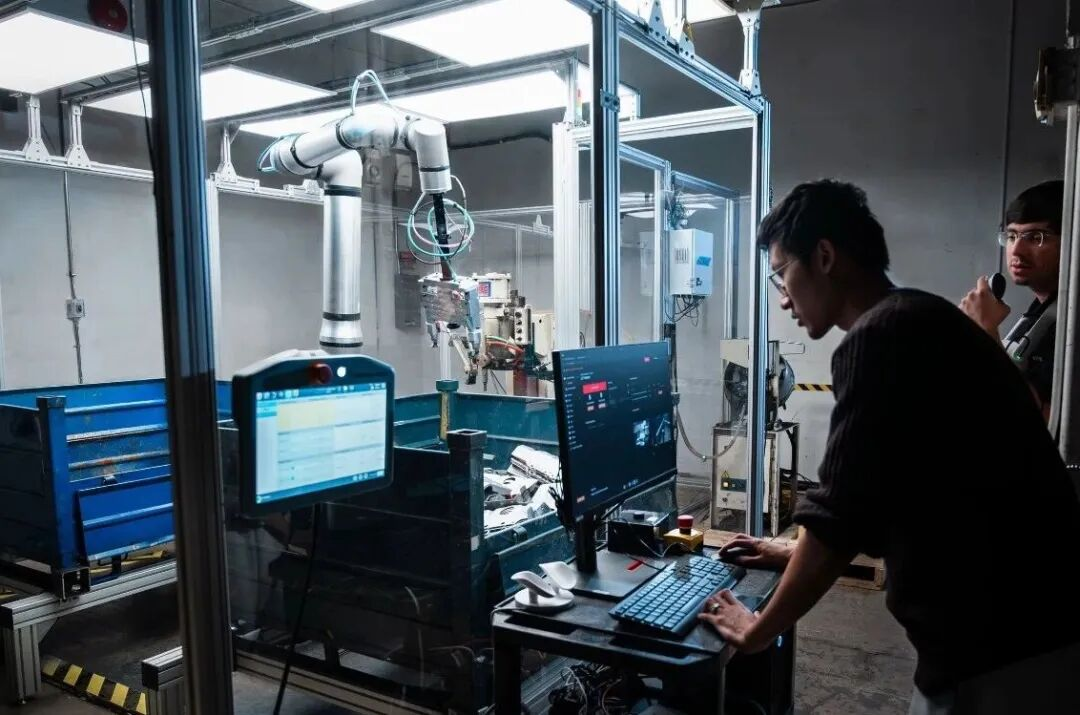
Sanctuary将Physical AI部署到工业机械臂,用于汽车线束插接验证。图源:Sanctuary官网
伴随这次调整,公司公布了与一家汽车一级供应商完成的概念验证:工业机械臂操作柔软的线束,向移动的目标完成插接。据公司披露,任务成功率超过99.5%,单次任务节拍2.54秒,达到客户现有产线的节拍要求。
这项工作不需要先解决机器人如何行走、怎样保持全身平衡。Sanctuary可以把自己的AI放到成熟机械臂上,先验证它能否完成一道工序。
Skild则从另一端走向了同一类客户。
它没有把模型绑定在自家的一种机器人上。今年3月,公司宣布与瑞士工业机器人厂商ABB、丹麦的优傲等企业合作,将模型接入不同厂商的产品。与美国芯片公司英伟达、台湾电子制造商富士康合作的装配项目,也是这条路线的一部分。
到9月,Skild自称已有60多家付费客户,覆盖工厂、仓库、配送等场景。富士康项目仍处于公司所说的“正在部署”阶段,尚未单独公布安装数量和稳定运行结果。
这条路线背后,是工业机器人产业多年积累的设备和客户。
国际机器人联合会9月发布的报告显示,2025年全球工厂在役工业机器人达到约500万台,当年新增安装超过60万台。
这些机器并不能直接下载一个模型就完成升级。不同设备的接口、控制系统和工位条件,仍需逐一处理。但AI公司已经可以从适合的机械臂和工序入手,不必等一副全新的身体研发完成。
中国机器人视觉与软件企业梅卡曼德,则提供了一种更早形成的商业分工。
它提供工业视觉、机器人引导等产品,客户使用的机械臂可以来自不同厂商。9月24日,公司披露,其产品已兼容40多个品牌、1000多个型号的机器人手臂,累计部署超过3万台;今年上半年收入为2.373亿元。
这些部署包含多年积累的视觉与引导系统,不能全部算作新一代机器人基础模型应用。但它们说明,工厂分别购买机械臂和一部分智能能力,已经是一门生意。
Sanctuary和Skild可以沿用这样的分工,把模型接到成熟设备上。新一代模型进入工厂,不必从重新制造一台机器人开始。
不过,已有设备和软件也意味着,客户已经有一套完成工作的办法。新模型要让工厂追加投入,还得帮助它解决现有方案难以处理的问题。
工厂想把难做的工序交出来
工厂想交给新模型的,是那些仍要靠人临场判断的工作。
有些工序,机械臂的力量和精度已经够用,操作对象却每次都不太一样。为了让机器稳定完成任务,工厂还得整理来料、设计夹具,或者反复调试。模型公司希望让机器学会应对更多变化,减少这些适配工作。
日本汽车线束供应商住友电装,正在验证这种可能。
9月17日,公司宣布与Skild联合开发Physical AI机器人。合作公告给出的原因很具体:线束制造包含大量复杂工序,传统机器人技术长期难以替代,因此仍然依赖人工。双方计划引入Skild的S1模型,并开展现场验证。
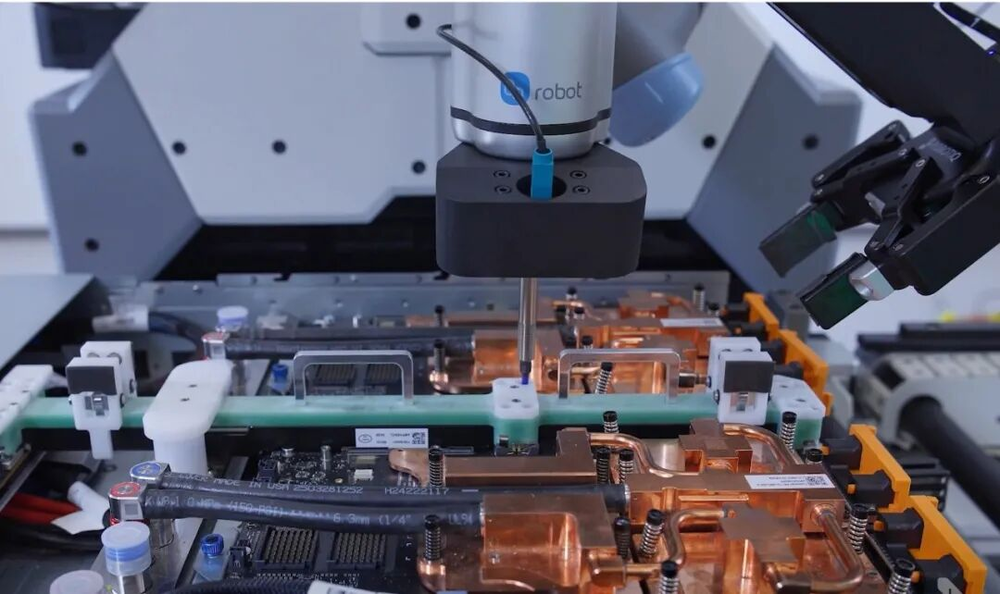
住友电装与Skild联合开发Physical AI机器人。图源:Skild官网
线束的麻烦,在于它很难每次都保持同一种状态。
硬质零件可以通过夹具固定,柔软的线束却会弯曲、缠绕。抓住一处,其他部分也跟着变化。机械臂即使准确地回到同一个坐标,也不意味着那里还有一个可以抓取的插头。
遇到这种工作,准确重复动作的能力还不够。机器人需要先判断线束现在是什么状态,再决定从哪里抓、怎样移动。
住友电装希望从Skild获得的,正是让机器人学习多种任务、灵活应对复杂操作的能力。
Skild此前披露的任务适配方案,是在基础模型上使用少量新任务数据继续训练。它希望减少逐项编写任务程序的工作,让同一套模型进入更多应用。
这种做法能否比现有方案更省调试、更少依赖人工照看,还需要现场结果证明。住友电装的项目目前仍在开发和验证阶段,尚未公布产线替代规模或成本收益。
因此,这一轮合作值得关注的进展,要看模型能否让成熟机械臂接手更多过去难以自动化的工序。换一种线束后要调试多久,连续运行时需要多少人工照看,出错后怎样恢复,都会影响工厂是否愿意继续投入。
Sanctuary在插接验证中同时强调成功率和2.54秒节拍,也说明了这种要求:既要做得对,也要赶得上生产速度。
为了接上AI,机械臂也在变
为了让新模型真正参与作业,工业机器人厂商也在改造控制系统和接口。
模型要拿到现场信息、把判断传给机械臂,还得与原有控制配合。这些要求,正在进入工业机器人的产品设计。
日本工业机器人厂商安川,先从控制系统的分工入手。
今年7月,安川与日本电信企业软银公布了一项线束装箱验证。系统根据相机图像和任务指令判断线束状态,再选择抓取和操作动作。
安川保留了传统控制能够可靠处理的部分,把物体状态识别、抓取点选择等功能交给AI,并将其作为模块接入原有系统。
机械臂继续准确执行动作,模型处理物体每次出现的新变化。“接入AI”落到这里,是重新安排控制系统里各部分的工作。
优傲9月发布的第七代平台Gen 7,则把相应改造进一步落到了硬件连接上。
机械臂末端可以直接为相机和高带宽传感器提供数据、电力等支持,减少复杂布线;力矩感知和实时数据交换等能力,则为模型获取接触信息、参与操作提供条件。
模型想在工厂里完成一次插接,需要及时知道零件在哪里、接触后发生了什么,再把调整传给机器。算法之外,这些信息和动作能否顺畅传递,也决定了系统能不能工作。
中国工业机器人厂商埃斯顿,则在开放控制系统和开发接口。
公司披露,以自研控制系统为基础搭建RoboBase工业具身智能开放平台,开放驱动层和应用层接口。在面向锂电产业的方案中,它还提出开发垂直领域模型,根据客户产线定制本地化AI智能体。
这些方案还需要具体交付结果证明价值,但产品改造的方向已经清楚:工业机器人厂商正在为新的模型提供接入控制系统、读取数据和执行动作的条件。
模型公司借成熟设备进入市场,工业机器人厂商则希望通过新能力扩大设备的用途。双方开始在更多工序上合作,也保留着各自向另一端延伸的可能——安川自己在做AI,埃斯顿也在开发模型,软硬件之间并没有形成一道固定边界。
机械臂也不会因为模型变强,就自动获得跨工位移动的能力。进入为人设计的空间、使用已有工具、完成更广泛的任务,仍然是人形机器人尝试解决的问题。只是工厂里的一道插接工序,未必需要同时等到这些能力成熟。
Sanctuary仍保留着机器人手的研发路线,以及通向人形机器人的规划。把AI先放进工业机械臂,改变的是产品落地的先后顺序。
更通用的身体可以继续研发。眼前这颗大脑,先去试着把线插好。
END