
本文来自微信公众号: 冯伟冯大白 ,作者:冯大白,原文标题:《无人机已经是优等生 机器人为什么还要载人》
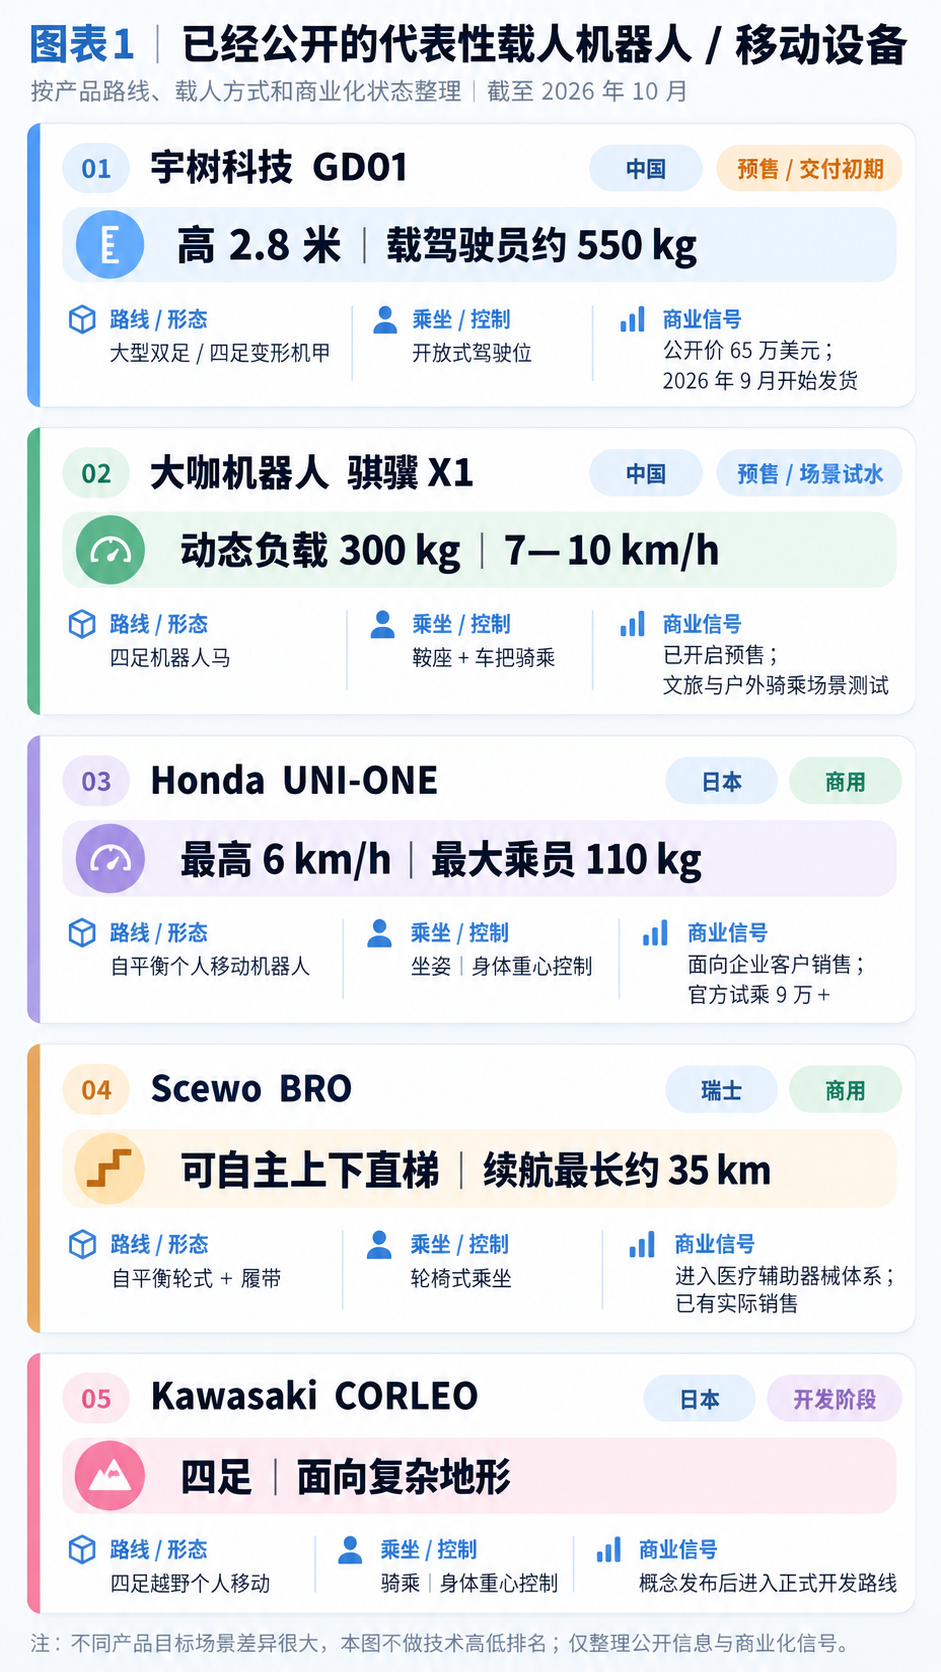
机器人终究没有放过欢乐谷,关羽NPC骑着骐骥X1招摇过市,这台看起来行动缓慢的骐骥X1将四足机器人平台与鞍座、车把结合,让用户能够像骑马一样操控机器人。今年早些时候宇树也推出了一款载人机器人,身高接近3米,登场效果非常震撼,让我觉得属于高达的时代就快到来了。但是看过视频的朋友们可能发现了,这些载人机器人有个共同点,威武雄壮,但是动作并不敏捷,甚至可以说过于老成持重。
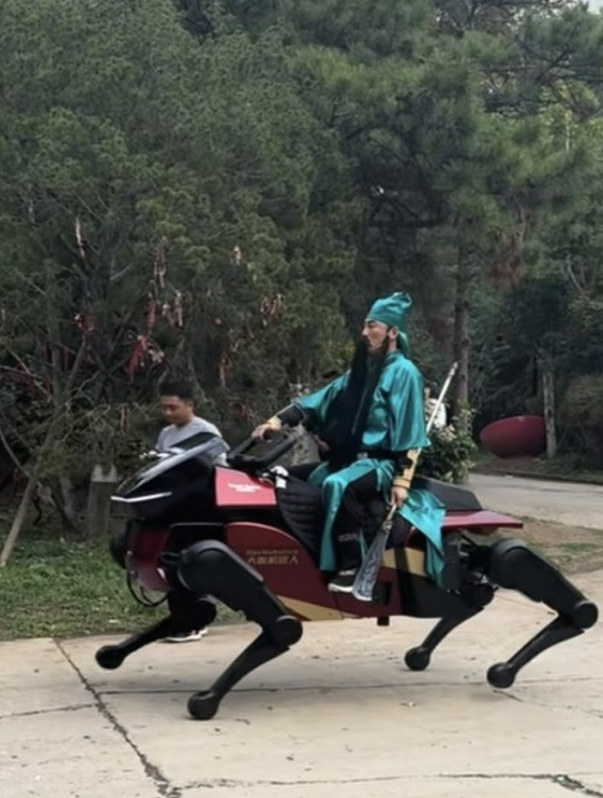
图1|北京欢乐谷现场,关羽NPC骑乘骐骥X1
这和我们在很多科幻作品中看到的载人机器人,差别也太大了吧。《异形2》里的Power Loader可能是很多人第一次真正记住的“载人机甲”。它原本是一台货舱装卸设备,Ripley把手脚放进控制机构,机械臂和机械腿跟随人的动作,把她自己的力量放大。
电影最后那场和异形女王的肉搏之所以经典,也在于Ripley依然是那个Ripley,只是临时拥有了一副钢铁身体。
《阿凡达》里的AMP Suit可以看做是大幅度进化版本,驾驶员获得了更大的力量,也获得了防护、移动和战斗能力。人坐进去以后,身体尺度、力量和环境适应能力都被机器重新定义。
《忍者神龟》里的朗格是我印象里这种形态最早出现的样子,里面那个像大脑的家伙负责思考,外面的机械身体负责走路和打架。
Power Loader并没有替Ripley判断货物该放在哪里,AMP也没有替士兵决定下一步怎么行动。人类要负责环境观察、任务理解和临场判断,进行真正体现价值的各种复杂操作,机器扩展的是力量、尺寸、防护和移动能力。
科幻片这种设定几乎是必然的,因为讲的终究是人的故事。
去潘多拉的是人,和异形女王搏斗的也是人,机器附着在角色身体之外,把原本做不到的事情变成可能。几十年前的电影、动画和游戏,把这种关系变成了熟悉的视觉经验:机器负责把坐进驾驶舱的人变强。
拿掉剧本以后载人设计是否还有必要?
我们已经很熟的无人机没设计驾驶舱,需要地面上的飞手持续控制;工业无人机现在已经可以按照规划任务自己起飞、巡检、避障、拍摄和返回。人的工作中可以不包括实际操控飞机,而是转向负责设置任务和处理异常情况。
矿山里的变化更彻底,Komatsu的FrontRunner从2008年开始商业运行,截至2025年10月已经部署900多辆无人矿卡,累计运输超过100亿吨物料。对于路线明确、高度重复的工作,驾驶员完全可以不用长期固定在每一辆几十甚至几百吨的矿卡里了。
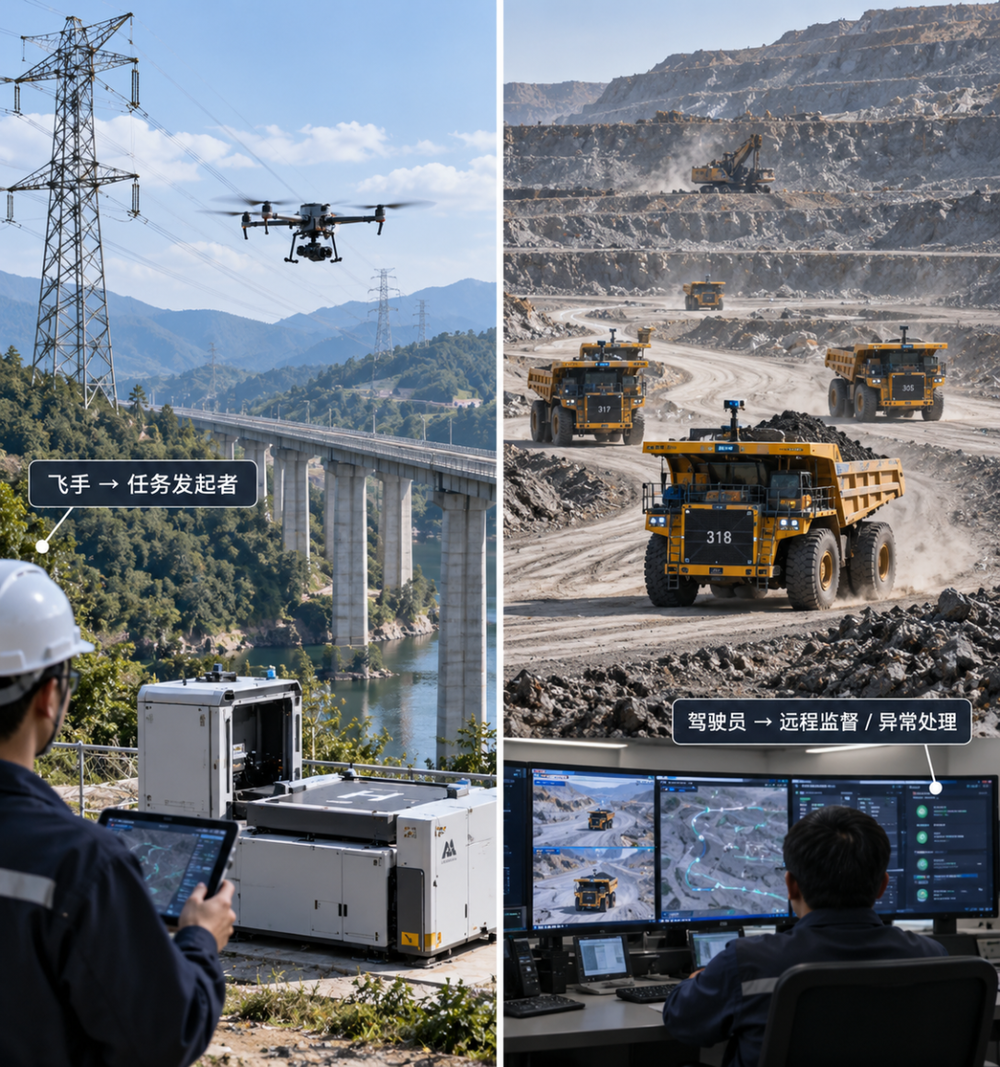
图3|无人机已经能按任务自主执行,工程机械也可以把驾驶员移到远程控制中心
在一些复杂作业里,人仍然需要留在控制岗位上。Caterpillar的Cat Command可以让挖掘机、推土机等设备在驾驶室无人时继续工作:操作员既可以在400米内目视遥控,也可以坐在数公里外的控制站里操作。很多机器人都在像这种协同方式靠拢,在很多工作现场我们只看到机器人在忙碌,他们已经越来越擅长独当一面了。
这也让我们看到载人机器人的时候有些疑惑,还需要设计成载人的形态吗,有什么必要呢?毕竟这种载人设计会带来很多难题,包括成本、技术、商业挑战等等。
载人很难吗?非常难!
一台四足机器人如果标称可以驮300公斤负载,让一个七八十公斤成年人真坐上去,按道理说应该挺轻松的,其实挑战不小。
静态承重能力足够,只能说明机器不会被这个重量直接压垮;真正进入运动状态之后,人和货物的区别很快就出现了。
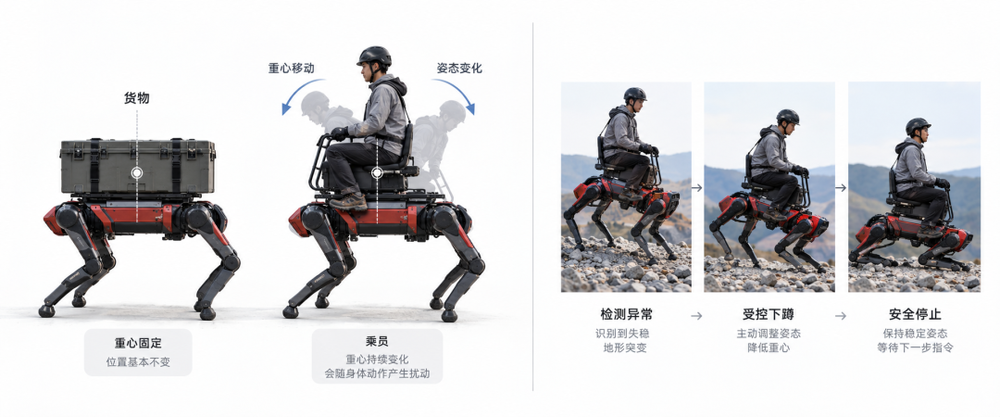
图4|载人不是简单增加负载:乘员会改变重心,失衡后还要优先处理乘员安全。
货物固定好以后位置基本不变;人会前倾、后仰、转身,机器迈步和落脚时还会本能调整身体。这些动作会持续改变整个系统的重心和质量分布。
自平衡移动设备的研究已经把这种差别变成了专门的测试问题。研究人员不能简单绑一块等重量配重就认为模拟了真人,而需要让测试装置复现骑乘者重心变化和动态行为。乘员坐上去以后,机器控制的其实已经是一套“机器人+人”的新动力学系统。
机器失去平衡以后,差别更明显。研发中的机器人摔倒并不稀奇,机器狗滑一下,人形机器人一屁股坐在地上,扶起来继续测就行。里面坐着人以后,出现失误的话会直接涉及到乘员安全问题。
载人机器人如果一条称重机械腿突然失去输出,剩下的关节还能不能维持支撑;如果机器完全断电,它是锁住关节、缓慢下沉,还是直接倒下?真正发生碰撞或跌倒时,几百公斤机体的冲击会以怎样的方式传到乘员身上?这些问题在载人机器人身上,比追求最高速度、提升动作幅度更需要体系化的解决。
载人机器人的足式结还有一个和汽车不同的麻烦,汽车如果发动机失效,还会好好的停在那里;一台依赖实时关节输出保持姿态的机器人一旦失去动力,静态姿势都很难维持,因为这本身就是需要通过控制才能完成的一个动作。
载人安全因此不能只看故障率,还要看怎么排除故障恢复正常运转,这个过程不能造成损失和风险。
所以我们看到欢乐谷里的骐骥X1走得“老成持重”就很好理解了,稳定、安全是这类机器人需要守住的底线。
无人驾驶但是需要带人回来
载人机器人还有很多设计方案,比如在2024年美军Project Convergence演示中,Hunter WOLF无人地面车被用于回收模拟伤员;乌克兰MAUL则把重伤员撤离直接做成了产品用途,车上设置装甲舱,载荷最高200公斤,在其他运输方式难以使用时把伤员带出危险区。
这类机器人虽然没有必要带一个驾驶员去现场,但返程的时候需要多带回一个人。
科幻里的载人机甲经常把一个健康的人送进危险环境,救援机器人面对的是相反的问题:怎样把一个已经失去移动能力的人带出来。
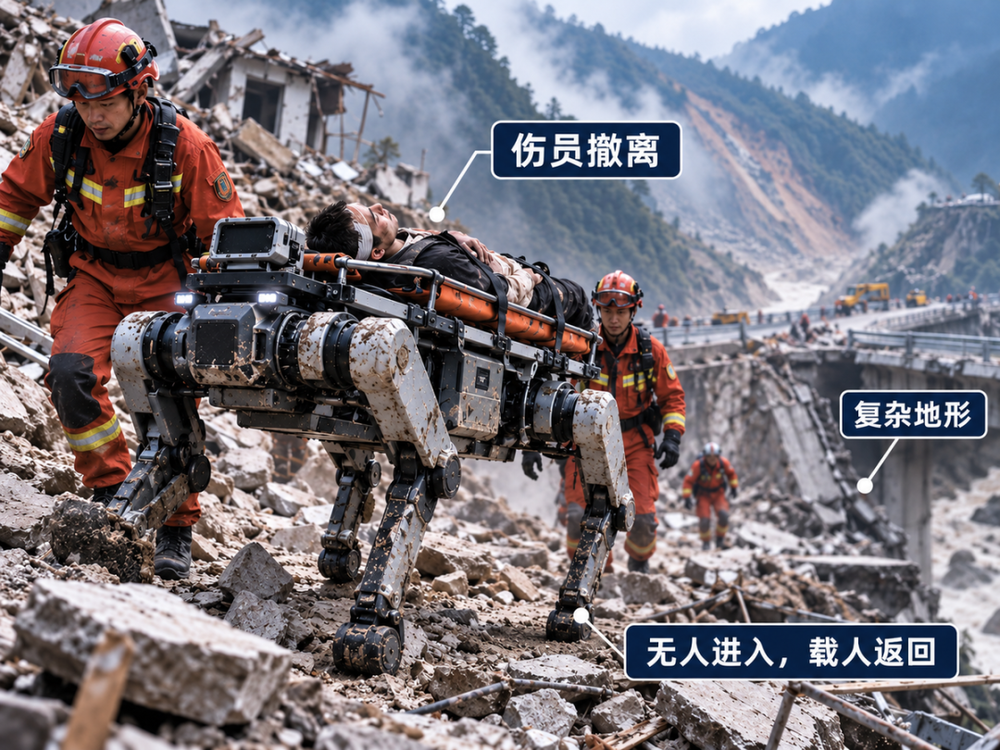
图5|复杂地形伤员转运AI生成示意图
这种设计成四足的载人机器人,在铺装道路上的救援效率也许比救护车、越野车、履带设备低不少,但在一些复杂的现场,没有连续的铺装道路,混合沟槽、碎石、河流,或者距离事故现场还有最后几百米,车开不进去,伤员自己又无法走出来,可以载人的机器人就可以发挥现有救援设备所不具备的应急能力了。
如果机器能够跨过这些特殊地形,同时保持乘员姿态和运输稳定,“载人”的价值就非常高了。这里解决的是让一个被救助对象重新获得移动能力的问题。
日常生活里还有很多载人机器人可以发挥作用的场景,Scewo BRO把大轮、自平衡和履带结合在一起,平地用轮子,遇到直梯切换履带,使用者可以在没有护理人员帮助的情况下完成上下楼。
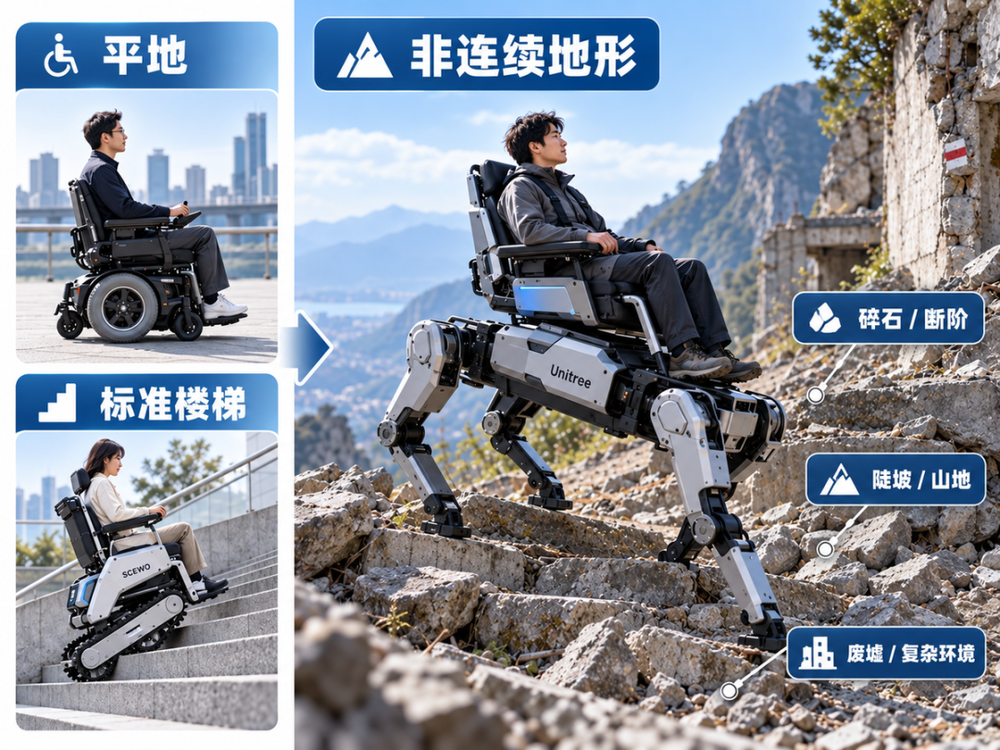
图6|现有方案已经覆盖平地和规则楼梯,机械腿真正可能增加的是非连续地形的可达空间(AI生成示意图)。
Scewo这类产品不只是证明轮椅也能爬楼,更像是在探索怎样把有需求的人们的活动半径,扩展到和普通人一样的范围。普通电动轮椅已经可以让人们走得更远一些,遇到比较规则的楼梯可以使用有履带设计的方案,而不规则台阶、碎石、沟坎、没有无障碍改造的老旧建筑,以及更复杂的户外环境,是四足设计可以去尝试解决的移动难题,这有可能真正打破行动受限人群的空间边界。
设计一套简单、稳定以及安全的操作载人机器人方法是对机器人企业的一大挑战,需要这类设备的用户因为身体、年龄的实际情况,很难驾驭需要复杂操作的机器。
身体状态不错的人可以主动调整重心、学习使用手柄,也能在机器突然晃动时自己维持姿态;真实的用户很可能已经没有足够的肌力和平衡能力完成这些动作和操作,高龄用户、重度行动障碍者对急停、倾斜和错误操作的容忍度也更低。
这意味着用户自己的控制能力越小,机器需要接手的事情越多。维持平衡、确认行动落脚点、进行路线规划和识别障碍物都需要高度智能化和自主决策能力。
所以这类设备比较理想的操作方式不应该像骑马或者开车,越像坐电梯越好,一键或者一句话就可以操作,机器人自己完成接下来的长任务。
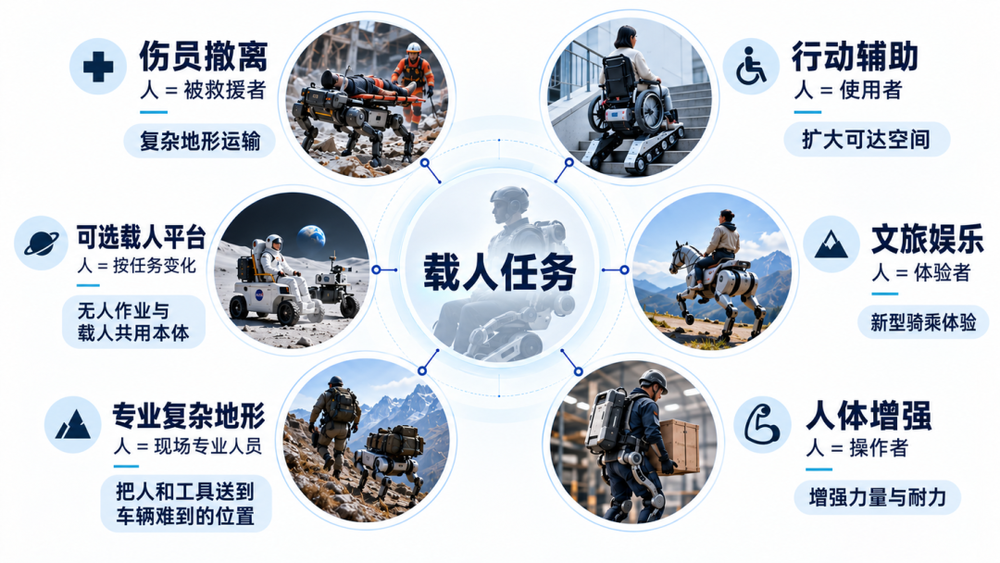
图7|同样叫“载人”,人在任务中的角色并不相同。
任务目标的多样性让载人设计出现多种技术分叉
德国仿生公司German Bionic的EXIA外骨骼面向物流、制造、护理等体力场景,官方给出的单次动态举升助力最高达到38公斤,可以在搬运、步行、弯腰等动作中提供辅助。装备这台设备后可以保留人的视觉、双手和临场判断,最容易疲劳的身体负担让机器来完成,这种分工和《异形2》里的Power Loader其实理念相通。
Power Loader在现实世界中的形态分支没有直接走高大威猛的路线,用更有性价比的方式演化成了外骨骼形态,在增强用户力量方面已经有很强的表现了。在欢乐谷看到的骐骥X1和传统的观光车没必要放在一起对比,如果骑上去的人不是NPC关羽而是游客,那么骑上一台四足机器人本身就是一种全新体验。动作慢一点、机械感强一点,甚至都可能成为这个体验项目的一部分乐趣所在。
过山车从来不靠通勤效率卖票。
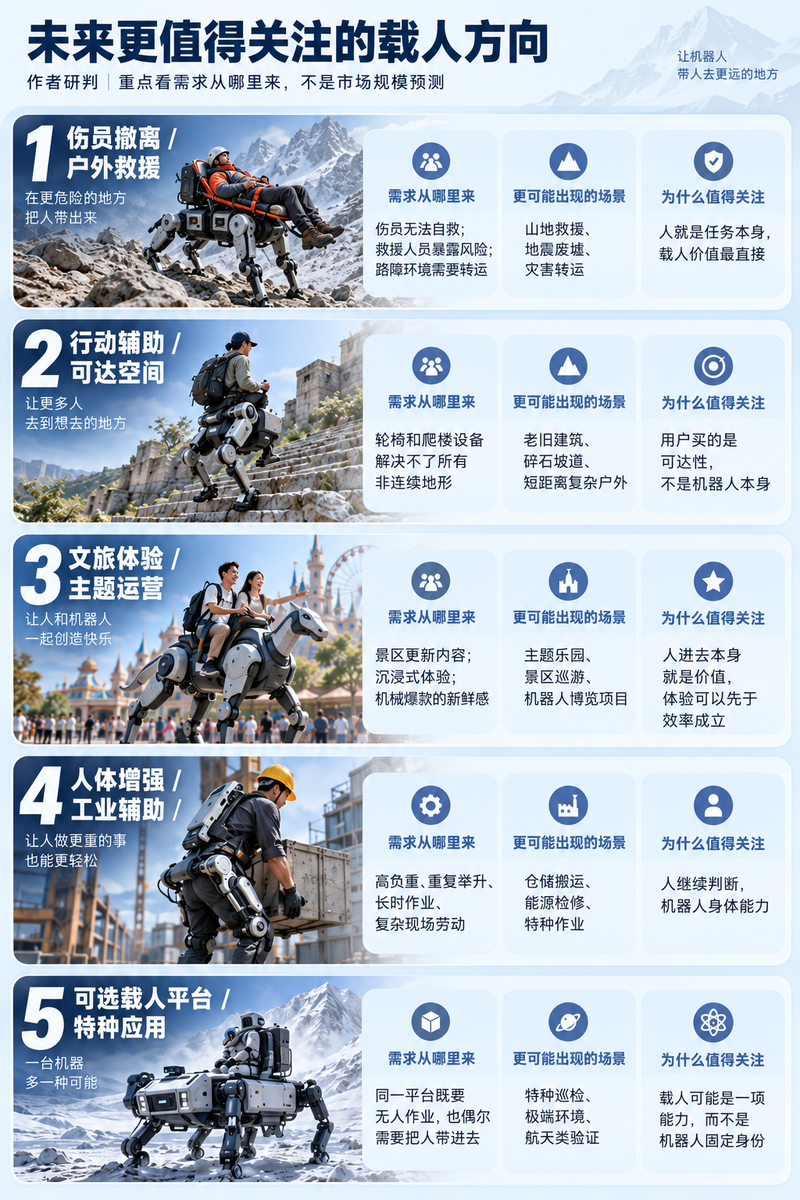
NASA新一代月面车也是一个载人机器人的实践方案:LTV既可以由宇航员驾驶,也能遥操作或自主运行;无人驾驶时,它照样进行货物运输。载人是一个可选项,不是固定身份,可以具体看任务需求再调用这项能力。
机器人行业不需要把“载人”当成先进程度的证明,无人机、无人矿卡、远程工程机械已经证明,完成很多任务最经济的方式是让机器独立运行,但同样有很多实际需求,迫切需要载人机器人发展的再快一些,落地方案更成熟一些。让伤员有机会离开危险区,把特殊人群的空间重新打开,在旅行时增加一种新奇的体验,这些也都是具有想象空间的商业化路径。