本文来自微信公众号: 具身志 ,编辑:|越十三,作者:仲庆元
报道提要
不从零训练基础模型,机器人公司就能少做多少研发?乐聚借用蚂蚁灵波的模型训练工业操作,星海图也在同时开发和使用外部模型。技术成果正在跨企业流动,但机器人真正会干活,仍需自己练。
11月5日,三家中国公司开发的机器人模型,出现在同一份开源软件更新名单里。
它们分别是星海图的G0.5、蚂蚁灵波的LingBot-VLA 2.0,以及自变量的Wall-OSS-0.5,虽然由不同团队开发,技术架构也不一样,如今却都获得了LeRobot 0.7的新版本支持。
这看起来只是一条软件更新的消息。但在这份名单出现之前,中国机器人企业之间已经发生了一些更有意思的事情。
今年8月,乐聚发布了一款面向工业操作的机器人模型KUAVO-VLA-1.0。在一项名为“舍弗勒小件上料”的真机评测中,它的任务成功率达到60%,而采用相同基础模型、同样接受过针对性任务训练的对照方案,成功率只有27%。
有意思的地方在于,这两套方案其实有同一个起点。
乐聚并没有从零开始训练自己的基础模型,而是采用了蚂蚁灵波的LingBot-VLA 2.0,再用自己的680小时工业操作数据继续训练,最终得到了一款更适合自家机器人的模型。
另一家开发机器人模型的公司星海图,情况还要复杂一些。它不仅研发自己的模型,还为蚂蚁灵波提供过硬件、数据与测试支持,如今又在自家的开发平台中集成其他公司的模型。
原本看起来各自竞争的机器人企业,开始在不同研发环节使用彼此的成果。
这带来了一个值得追问的问题:当机器人公司已经可以使用别人开发的“大脑”,它们自己还需要研发什么?
一套外部模型,如何变成乐聚自己的机器人能力?
乐聚并不是在今年8月才开始接触外部模型。
5月30日,其开源项目LeTools-Learning便宣布支持多种已有机器人模型,包括π系列、GR00T和LingBot-VLA等。
对于一家制造人形机器人的公司来说,能够接入更多模型,意味着开发者有机会在自家机器人硬件上尝试不同的算法。不过,这些模型并不是下载之后就能直接使用。
Kuavo有自己的关节、相机、末端执行器和控制系统。不同模型则使用不同的数据结构、动作表示和推理程序。
例如,一项双臂操作的数据,除了记录机器人看到了什么,还需要包含左右手臂的位置、动作变化,以及这些信息与相机画面的对应关系。换一款机器人,关节配置或者末端执行器不同,原来的数据处理方式就可能需要调整。
乐聚因此专门开发了自己的工具链。
在公开的LeTools-Learning项目里,可以看到数据转换、模型训练、推理服务和机器人部署等不同模块。开发者需要把Kuavo采集的原始ROS数据整理成模型可以读取的数据集,再根据具体型号、单臂或双臂配置以及末端执行器,完成相应适配。
这些工作没有因为使用外部模型而消失。
不过,乐聚也没有选择每次都从头训练一套通用模型。8月26日推出的KUAVO-VLA-1.0,直接使用蚂蚁灵波的LingBot-VLA 2.0作为基础。
接下来,乐聚做了一件更接近机器人自身业务的事情:用自己的真机数据,让外部模型进一步学习工业操作。
它积累了680小时双臂遥操作数据,覆盖100项工业任务,包括零件抓放、分拣、装配、包装和工具操作等,共形成约5.88万段操作示教。
这些数据并不是工作人员拿着摄像机拍下的工厂视频,而是人通过遥操作设备控制真实的Kuavo机器人完成任务。采集数据中,系统同步记录机器人头部和手腕相机的画面,以及机械臂状态、操作轨迹等信息。
随后,采集的数据经过人工审核、格式转换和自动筛选,才会进入训练系统。
对模型来说,这些数据提供的不只是物体的外观,还有一台具体机器人怎样完成操作的经验。
乐聚先使用这100项任务的数据,对LingBot-VLA 2.0进行工业领域再训练,试图让模型获得更适合Kuavo的工业操作能力。
可到此还没结束。当机器人真正面对某项具体工作时,乐聚还会围绕该任务进行后训练。
这相当于把研发工作分成了不同层次:基础模型提供已经学到的视觉、语言和动作能力,工业领域再训练让它熟悉一类工作,而最后的专项训练,则让机器人进一步适应具体任务。
乐聚没有重新制造所有能力,也没有把外部模型直接当成成品,它选择在已有基础上,继续建立自己的工业操作能力。
问题是:这种做法究竟带来了多大变化?
同一个“大脑”,有些工作学会了,有些还是不会
乐聚公布了一份25项操作任务的真机评测成绩单。
其中20项属于此前工业领域训练数据覆盖的任务,另外5项则来自公开的GM100任务集,没有进入第一阶段训练数据。
因此,这不是让机器人拿到一个陌生任务便直接尝试的零样本测试,而是比较不同模型经过相应训练后,在具体任务上的表现。
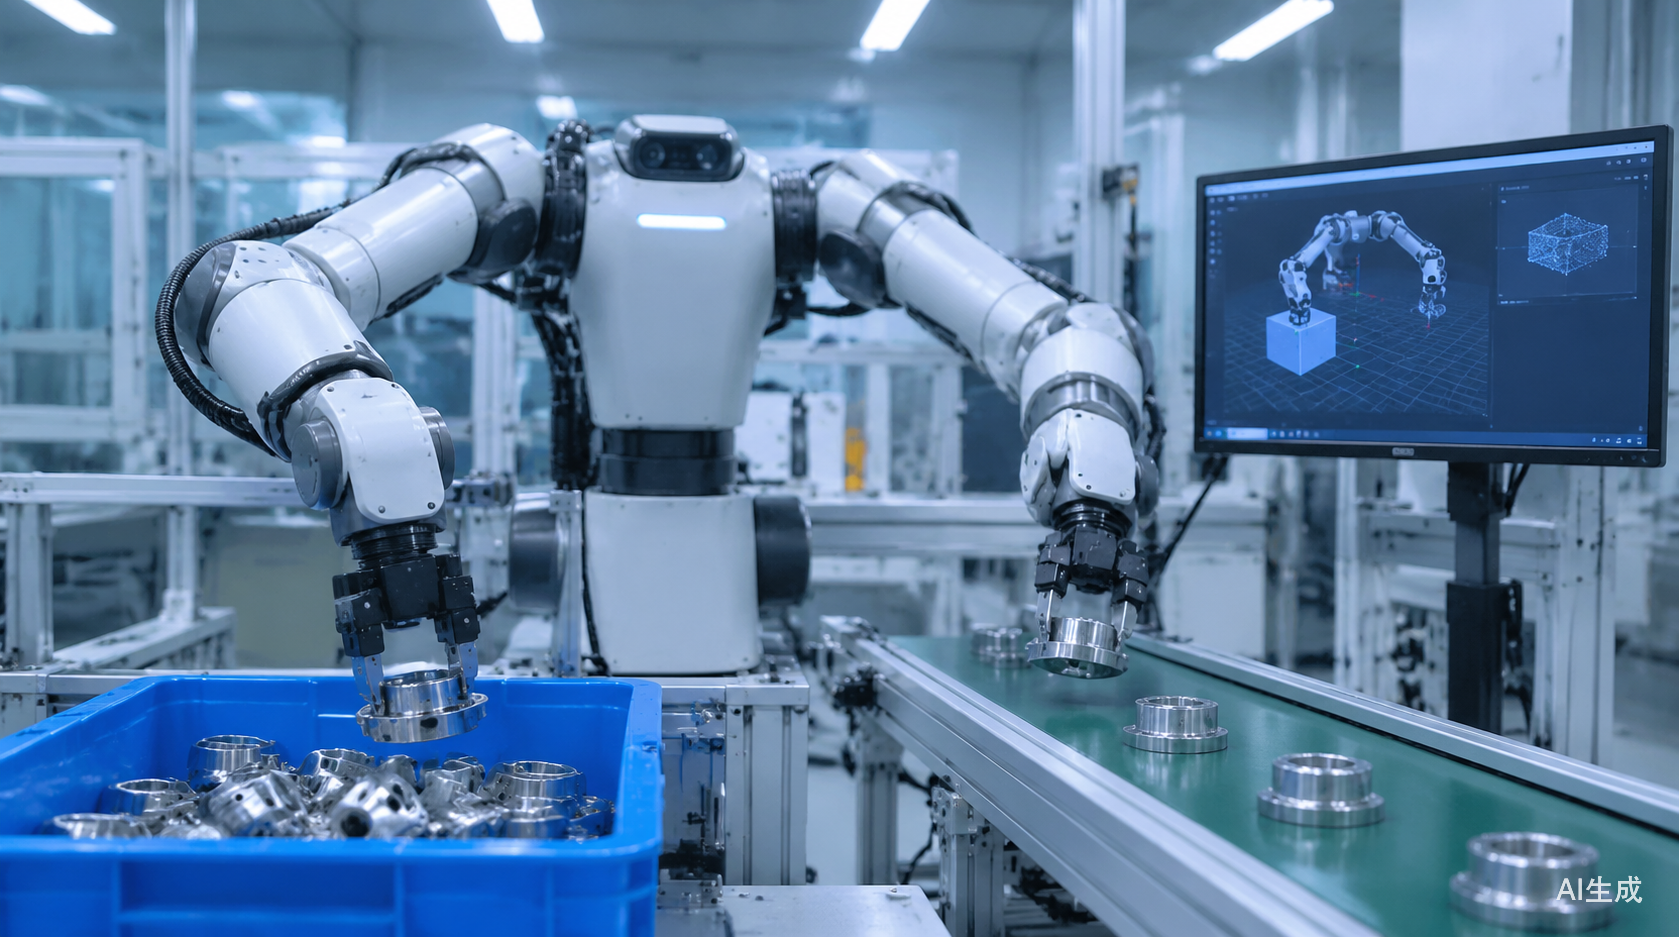
“舍弗勒小件上料”是其中一项。按照乐聚技术报告中的任务描述,机器人需要从料箱中抓取零件,再将它们放到传送带上。
动作听起来并不复杂,但机器人需要完成从识别目标、控制抓取到移动放置的一连串操作,任何一个环节失败,都可能让整项任务无法完成。
根据乐聚公布的结果,以LingBot-VLA 2.0为基础的KUAVO-VLA-1.0,完整任务成功率达到60%。作为对照的方案,直接从LingBot-VLA 2.0进行专项训练成功率为27%。
也就是说,在同一套评测条件下,经过工业领域再训练的模型,完成这项任务的比例明显提高。
进一步看,两款模型的过程分分别为88%和52%。过程分统计的是机器人在操作中完成了多少步骤,即使最终没有完成全部任务,也会计入已经完成的部分。
这组结果很有代表性。
工业操作往往不是一次简单的抓取。机器人可能需要识别目标、抓住零件、调整位置,再将其放到指定区域。任何一个环节失败,都可能使完整任务无法完成。
不过,乐聚并没有公布足够细致的逐次失败分析,因此还不能确定模型究竟在哪个动作上取得了改善。
而且,如果继续翻看这份成绩单,还会发现一些不那么漂亮的结果。
在“零件尺寸分拣”任务中,KUAVO-VLA-1.0的完整任务成功率仍然为0%。
在“快消品双手协调上料”任务中,它取得了60%的成功率,却低于另一款参与对照的模型π0.5的80%。
换言之,经过工业领域再训练的模型,并不是在所有任务上都表现最好。
甚至同一套模型,在不同工业操作之间,也可能出现很大的能力差距。
因此,对乐聚来说,借用蚂蚁灵波的基础模型,只是研发工作的一部分仍然需要回答一个更实际的问题:怎样让这套模型学会使用Kuavo的双手,完成公司希望进入的工业任务?
680小时的数据、工业领域再训练、具体任务的后训练,以及机器人自身的控制适配,都是围绕这个问题展开的。
而且,这些工作也未必一次完成就能结束。
一种任务的成功率提高了,另一种任务仍然可能失败。即使是相似的抓取和放置操作,只要零件、操作顺序或工作条件发生变化,都可能需要新的训练和验证。
乐聚的实验也不能证明,采用外部模型一定节省了多少研发成本,或者经过再训练的模型已经可以稳定进入工厂。
但它至少提供了一个真实的开发案例:机器人公司不必从零开发全部模型能力,却仍然需要通过自己的数据和工程工作,把外部模型变成适合具体机器人的能力。
过去,人们常常把机器人公司的技术竞争理解为谁拥有更强的“大脑”。
现在,至少在乐聚的实践中,基础模型从哪里来,与机器人最终能完成什么工作,已经可以是两个不同的问题。
不过,乐聚仍然主要是外部模型的使用者。
在另一家公司身上,模型开发者与使用者的关系已经没有这么简单。
谁是模型开发者,谁又是使用者?
今年2月,蚂蚁灵波开源早期LingBot-VLA模型时,星海图出现在了它的技术合作名单里。
这不是一次普通的软件适配。据公开报道,星海图在数据支持、评测验证和跨机器人本体部署等方面,为LingBot-VLA提供了技术支撑。其R1 Pro机器人也是这一模型研发验证使用的重要硬件平台之一。
换句话说,蚂蚁灵波开发一套面向不同机器人的基础模型,需要借助星海图的真实机器人和相关技术条件来验证。
这一点并不难理解。机器人模型不同于只处理文字的语言模型。它输出的动作最终要由机械臂、关节和末端执行器完成。模型是否能够在不同构型的机器人上工作,需要真实硬件提供验证条件。
一家公司即使拥有很强的模型研发能力,也未必需要自己制造所有实验用的机器人。
而星海图的特殊之处在于,它并不只是为别人提供硬件。
今年6月,星海图发布自研具身智能基础模型G0.5。与此同时,它也在建设自己的机器人开发平台EDP。
在EDP这个平台的公开介绍中,除了G0.5等自研模型,还列出了Physical Intelligence的π0、π0.5,以及蚂蚁灵波LingBot-VLA等外部模型。
星海图希望开发者能够在同一套平台上完成数据管理、模型后训练、部署和评测等工作。据了解,星海图已将这些模型列入支持范围,但未进一步透露,每款模型是否都经过完整的第三方真机验证,或已经形成大规模商业使用。
但即便如此,这组事实已经足够有意思。
在蚂蚁灵波研发模型时,星海图可以提供机器人硬件、数据和评测支持。
在开发自己的G0.5时,它又成为基础模型的提供者。
而在EDP平台中,它还将其他公司开发的模型纳入可支持的范围。
如果再回头看乐聚的LeTools-Learning,会发现它的外部模型支持名单中,如今也列出了星海图的G0.5。
这就形成了一个颇为特别的关系。
蚂蚁灵波的模型,可以成为乐聚工业模型的基础。
星海图的机器人硬件、数据和测试条件,可以参与蚂蚁灵波模型的开发与验证。
星海图自己开发的模型,又进入乐聚的工具链和LeRobot的公共开发生态。
原本可能被简单归类为模型公司、机器人制造商和工具平台的企业,实际上正在不同研发环节交换角色。
当然,这不等于这些公司已经共同建设了一个统一的模型体系。
但这些关系至少揭示了一件事:在机器人产业,自己开发模型与使用别人的模型,并不矛盾;提供机器人硬件与参与模型研发,也不一定是两门互不相干的生意。
一家企业既可以从别人那里获得技术,也可以在另一个环节成为别人研发所依赖的技术提供者。
这与人们熟悉的“模型公司开发大脑,机器人公司采购大脑”的简单分工,有明显区别。
那么,当不同公司都在开发模型、使用模型,也都在建设自己的工具时,行业是否还需要一套共同的开发基础设施?
11月5日的LeRobot更新,恰好提供了一个观察窗口。
共同的工具箱,还装不下所有工作
LeRobot 0.7并不是机器人公司开始使用外部模型的起点。
乐聚早在5月就已经公开支持多种外部模型,8月发布了自己的工业垂域模型;星海图与蚂蚁灵波的合作,更早在年初就已发生。
但这些原本分散的技术关系,正在公共工具中拥有更多交集。
这次更新中,有一项变化尤其能够说明共同开发工具正在解决什么问题:机器人训练数据不再需要事先全部下载到本地。
过去,一套规模很大的机器人操作数据,往往包含大量相机视频和对应的动作记录。开发者要用这些数据训练模型,首先可能需要解决如何存储、下载和读取的问题。
LeRobot 0.7新增的数据流式读取机制,可以根据训练进度,从远程数据集中读取实际需要的那部分视频内容,而不必先把整个数据集搬到本地。
对于使用同一种数据格式的不同开发团队来说,这意味着可以复用已有的数据读取和训练组织工具,不必都从头开发一套处理大型视频数据的程序。
这项能力并不能保证每个项目都获得相同的训练加速,也不能替企业解决数据采集和质量问题。但它确实把一部分重复的软件工程工作交给了共同维护的工具。
同一套工具现在还能够支持来自不同公司的更多模型。
这意味着,越来越多开发工作可以从别人已经完成的模型和软件基础上开始。
但乐聚和星海图的实践,也说明了这种复用的边界。
一套公共工具能够帮助开发者组织训练,却不会自动知道Kuavo双臂机器人该怎样抓取一个零件。
一个外部基础模型可以提供已有的操作能力,却不能保证另一款机器人在新的任务中直接取得同样成绩。
即使模型、数据和工具都能被共享,具体机器人需要的本体控制、任务训练和测试验证,仍然需要继续完成。
乐聚使用蚂蚁灵波的模型,又投入自己的工业数据和训练系统;星海图开发G0.5,也为其他公司的模型提供硬件和数据、评测支持。
现在值得关注的,已经不只是有多少家公司开源了机器人模型,而是这些模型进入其他公司的研发体系之后,究竟还能被开发出什么能力。
乐聚那份25项任务的成绩单,给出了一个尚不完美、却很具体的答案。
同一基础模型经过工业领域训练和针对性开发,在部分任务上取得了更好的成绩;但另一些看起来相近的工业操作,它仍然无法完整完成。
机器人公司可以借来别人已经训练好的“大脑”,却不能因此跳过让机器人真正学会工作的过程。
模型从哪里来,正在变得可以选择;机器人最终能做什么,仍然要靠一家家企业在真实硬件和具体任务上继续验证。
END